WISEPORTX / ROBOTICS
IRUS-CTU
Kétkaros konténer-twistlock-kioldó robot
ENGINEERED IN EVERY DETAIL
Egy konténer, négy állomás, nyolc együttműködő robotkar
Mind a négy alsó saroknál egy-egy kétkaros robotcella működik, a konténer sarokelemei körüli feladatokat összehangoltan végezve.

Az eredeti STEP-modell renderelése · Csak nézetbemutató, nem működési felvétel
Kétkaros konténer-twistlock-kioldó robot
A sarokelem helyzetének meghatározásától a twistlock kioldásáig a mechanikai kialakítás kapcsolja össze az észlelést és a végrehajtást.
Termék megismeréseWISEPORTX / ROBOTICS
IRUS-CTU
Kétkaros együttműködés valós feladatokhoz.
Kétkaros konténer-twistlock-kioldó robot
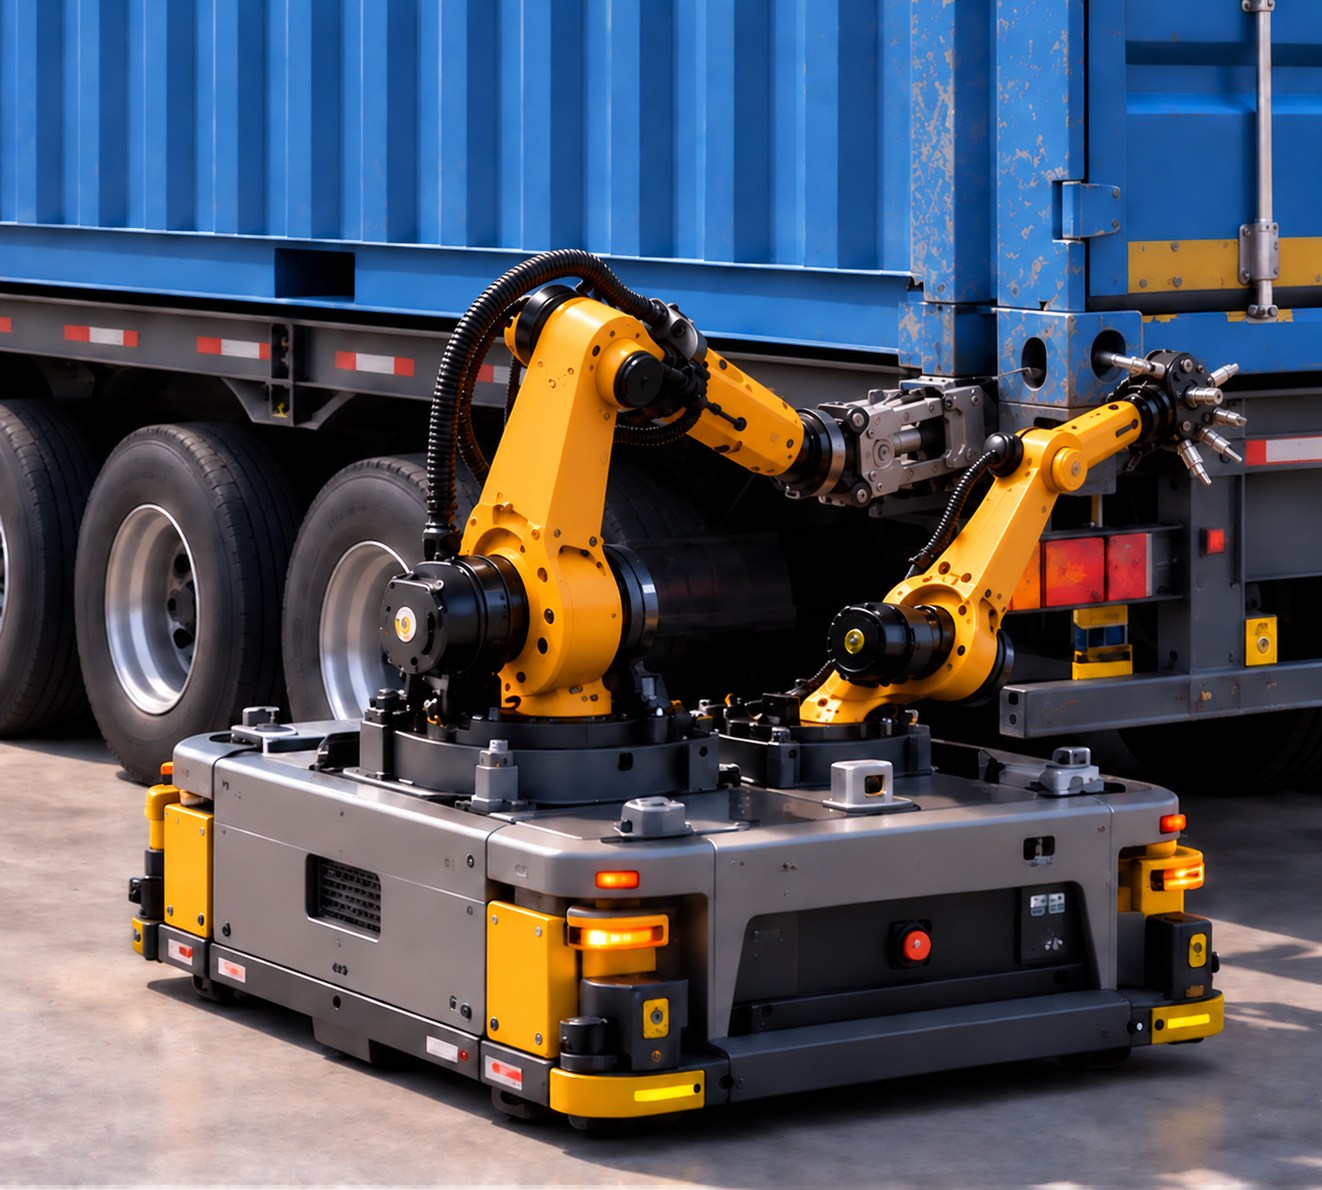
Egy konténer, négy állomás, nyolc együttműködő robotkar
Mind a négy alsó saroknál egy-egy kétkaros robotcella működik, a konténer sarokelemei körüli feladatokat összehangoltan végezve.
Illeszkedés a konténer sarokelemeihez
A sarokelem helyzetének meghatározásától a twistlock kioldásáig a mechanikai kialakítás kapcsolja össze az észlelést és a végrehajtást.
Ipari környezetre tervezve
Biztonsági jelzőnarancs fényezés, a konténerszállító teherautókkal közös munkaterület követelményeihez igazítva.
OPERATION LOGIC / 01—06
Az IRUS-CTU hatlépéses működési logikája
Egyetlen kioldási feladat köré teljes, zárt munkafolyamatot építünk.
- 01Pozícióba állás
- 02Felismerés
- 03Helyzetmeghatározás
- 04A kioldás végrehajtása
- 05Az eredmény megerősítése
- 06Biztonságos eltávolodás
INITIAL VALIDATION SCOPE
Az első validálási szakasz terjedelme
Az első validálási szakasz a twistlock felismerésére, helyzetmeghatározására, kioldására és az eredmény visszajelzésére összpontosít. A twistlockok válogatása, a TOS-integráció és a minden időjárási körülmények közötti megbízhatóság a későbbi mérnöki validálás körébe tartozik.
LET’S ENGINEER WHAT’S NEXT.