WISEPORTX / ROBOTICS
IRUS-CTU
双腕式コンテナツイストロック解除ロボット
ENGINEERED IN EVERY DETAIL
1コンテナに4ステーション、8アームが連携
底部の四隅それぞれに双腕ワークステーションを配置し、コンテナの隅金具を中心に協調作業を行います。
IRUS-CTU / ENGINEERING MODEL360°

実際の STEP モデルをレンダリング · 視点のデモであり、稼働映像ではありません
WISEPORTX / ROBOTICS
IRUS-CTU
実作業に向けた双腕の協調動作。
双腕式コンテナツイストロック解除ロボット
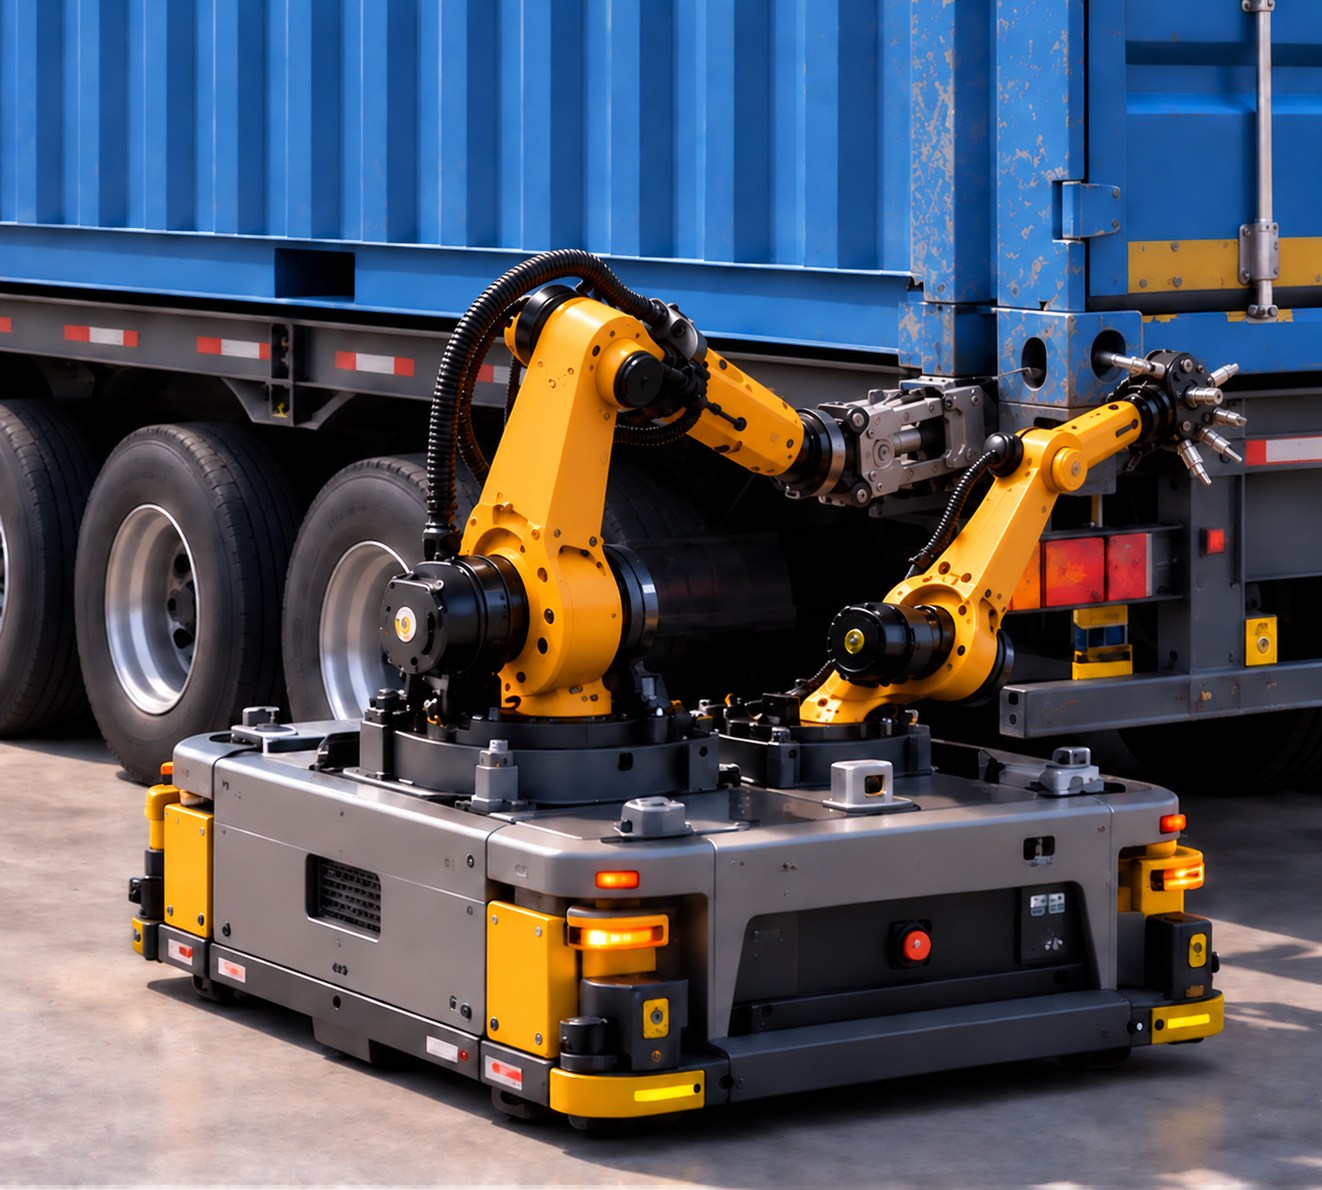
ENGINEERING VIEW / 01AGV試験場コンセプト画像
01
1コンテナに4ステーション、8アームが連携
底部の四隅それぞれに双腕ワークステーションを配置し、コンテナの隅金具を中心に協調作業を行います。
02
隅金具単位での接続
隅金具の位置特定からツイストロックの解除まで、機械構造で認識と実行をつなぎます。
03
承認済みの装置構造に基づくシーンコンセプト画像であり、実稼働中の現場写真ではありません。産業現場に向けて
安全性を考慮したシグナルオレンジの塗装設計。コンテナトラックが混在する現場の作業要件に対応します。
OPERATION LOGIC / 01—06
IRUS-CTUの6ステップ作業シーケンス
1回のツイストロック解除タスクを軸に、一連の作業を閉ループ化します。
- 01所定位置に到達
- 02認識
- 03位置特定
- 04解除動作の実行
- 05結果確認
- 06安全に退避
INITIAL VALIDATION SCOPE
初期検証の範囲
初期検証では、ツイストロックの認識、位置特定、解除実行、結果フィードバックに重点を置きます。ツイストロックの仕分け、TOS 連携、全天候信頼性は、後続のエンジニアリング検証範囲に含まれます。
LET’S ENGINEER WHAT’S NEXT.