WISEPORTX / ROBOTICS
IRUS-CTU
양팔형 컨테이너 트위스트록 해제 로봇
ENGINEERED IN EVERY DETAIL
컨테이너 하나에 스테이션 4개, 로봇 팔 8개의 협업
하부 네 모서리에 각각 양팔 워크스테이션을 배치해 컨테이너 코너 피팅을 중심으로 협업합니다.
IRUS-CTU / ENGINEERING MODEL360°

실제 STEP 모델 렌더링 · 시점 시연이며 작동 영상이 아닙니다
01 / IRUS-CTU
양팔형 컨테이너 트위스트록 해제 로봇
04워크스테이션
08로봇 팔
코너 피팅 위치 확인부터 트위스트록 해제까지, 기계 구조로 인지와 실행을 연결합니다.
제품 살펴보기WISEPORTX / ROBOTICS
IRUS-CTU
실제 작업을 위한 양팔 협업.
양팔형 컨테이너 트위스트록 해제 로봇
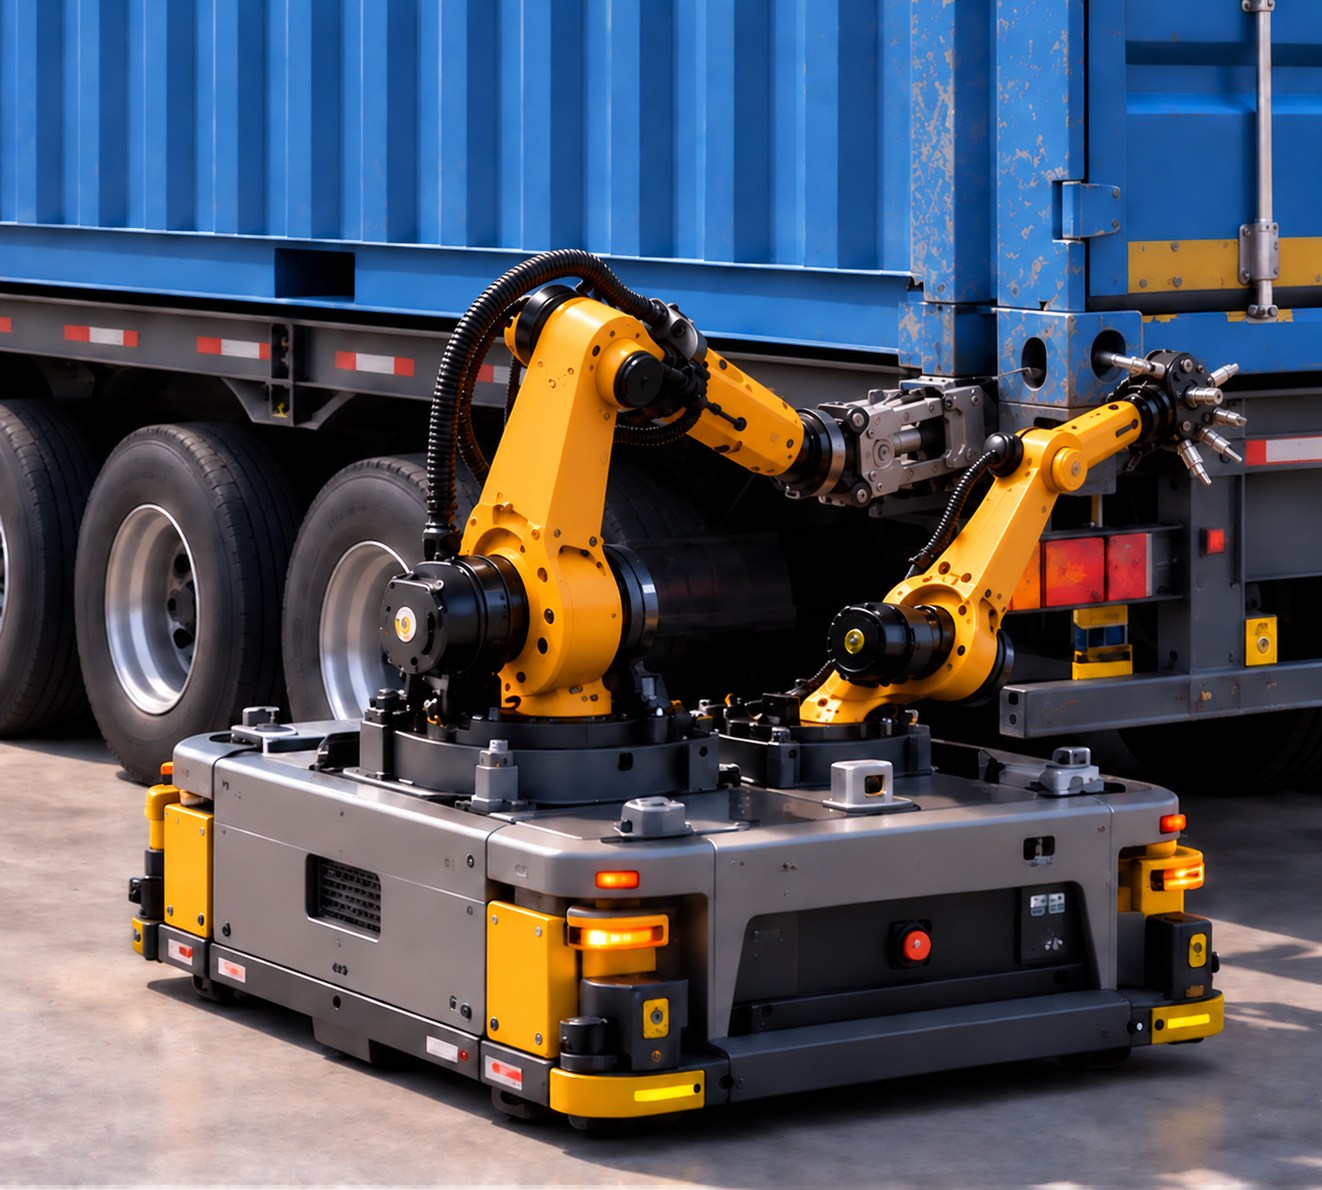
ENGINEERING VIEW / 01AGV 시험장 콘셉트 이미지
01
컨테이너 하나에 스테이션 4개, 로봇 팔 8개의 협업
하부 네 모서리에 각각 양팔 워크스테이션을 배치해 컨테이너 코너 피팅을 중심으로 협업합니다.
02
코너 피팅 단위 정합
코너 피팅 위치 확인부터 트위스트록 해제까지, 기계 구조로 인지와 실행을 연결합니다.
03
확정된 장비 구조를 바탕으로 한 콘셉트 이미지이며, 실제 가동 현장 사진이 아닙니다.산업 현장을 위한 설계
시그널 오렌지 안전 도장 설계로 컨테이너 트럭이 혼재하는 현장의 작업 요구에 대응합니다.
OPERATION LOGIC / 01—06
IRUS-CTU 6단계 작업 시퀀스
한 번의 트위스트록 해제 작업을 중심으로 작업 전 과정을 폐루프로 구성합니다.
- 01작업 위치 도달
- 02인식
- 03위치 결정
- 04해제 실행
- 05결과 확인
- 06안전하게 이탈
INITIAL VALIDATION SCOPE
초기 검증 범위
초기 검증은 트위스트록 인식, 위치 결정, 해제 실행 및 결과 피드백에 집중합니다. 트위스트록 분류, TOS 연계 및 전천후 신뢰성은 후속 엔지니어링 검증 범위에 포함됩니다.
LET’S ENGINEER WHAT’S NEXT.