WISEPORTX / ROBOTICS
IRUS-CTU
Robot a due bracci per lo sblocco dei twistlock dei container
ENGINEERED IN EVERY DETAIL
Un container, quattro stazioni, otto bracci coordinati
Una stazione a due bracci per ciascuno dei quattro angoli inferiori, per operazioni coordinate sui blocchi d’angolo del container.

Rendering del modello STEP originale · Solo vista dimostrativa, non riprese operative
Robot a due bracci per lo sblocco dei twistlock dei container
Dalla localizzazione del blocco d’angolo allo sblocco del twistlock, la struttura ingegneristica collega percezione ed esecuzione.
Scopri il prodottoWISEPORTX / ROBOTICS
IRUS-CTU
Due bracci coordinati per le operazioni reali.
Robot a due bracci per lo sblocco dei twistlock dei container
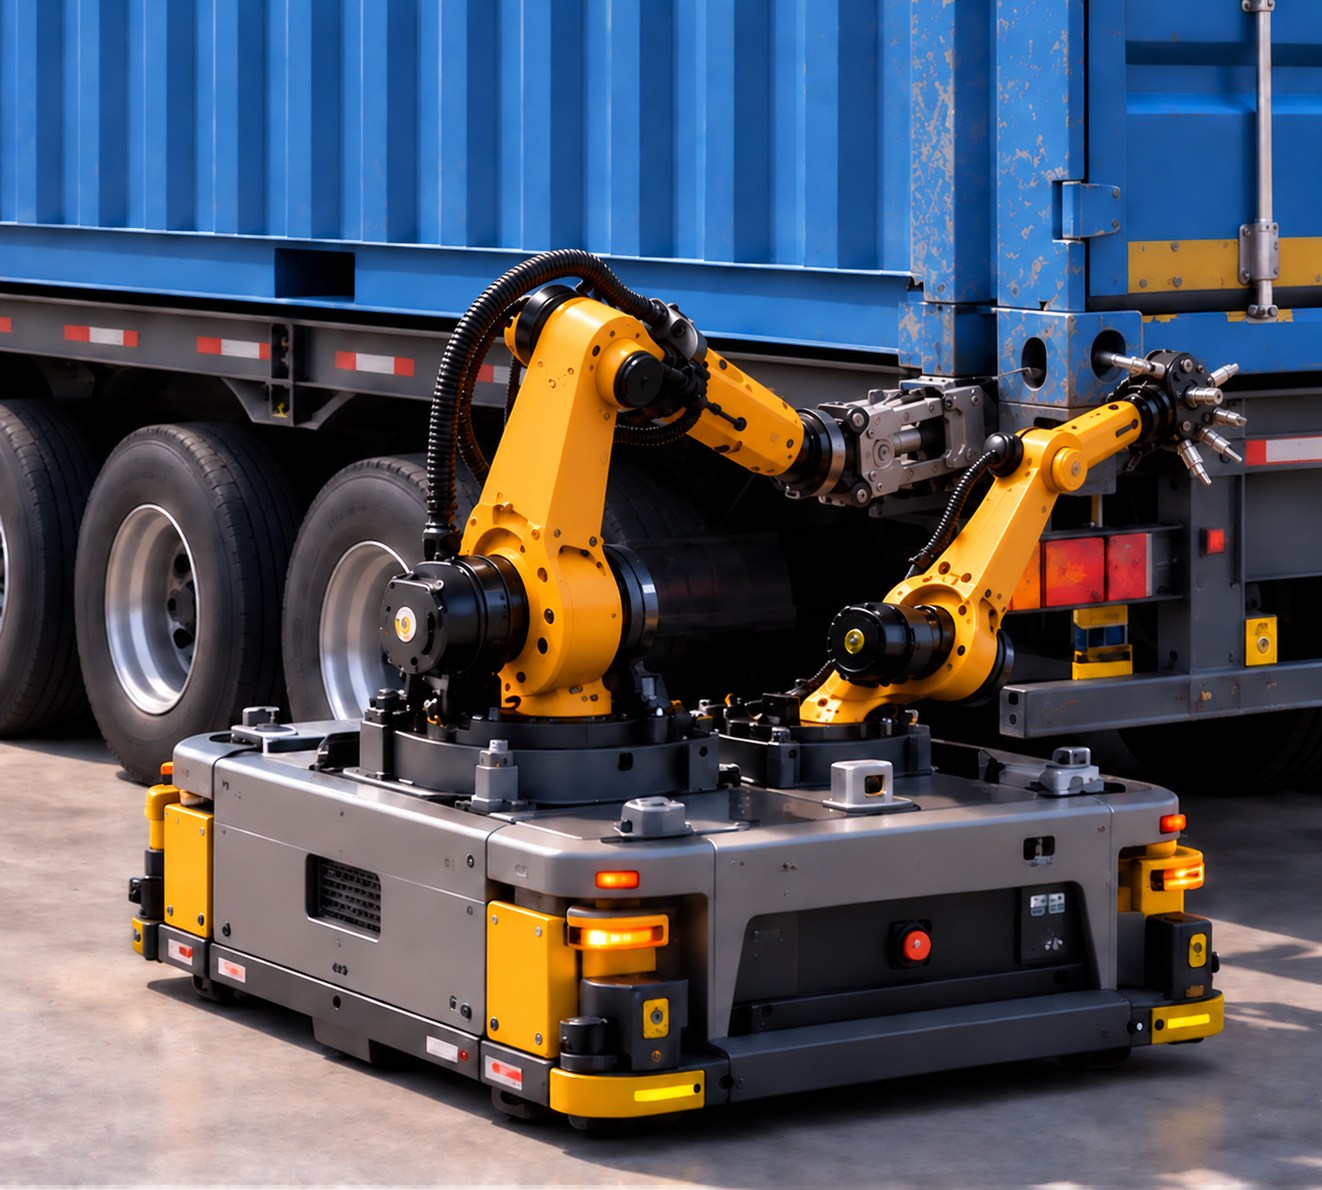
Un container, quattro stazioni, otto bracci coordinati
Una stazione a due bracci per ciascuno dei quattro angoli inferiori, per operazioni coordinate sui blocchi d’angolo del container.
Allineamento al blocco d’angolo
Dalla localizzazione del blocco d’angolo allo sblocco del twistlock, la struttura ingegneristica collega percezione ed esecuzione.
Per gli ambienti industriali
Verniciatura di sicurezza arancione segnale, progettata per le esigenze operative delle aree condivise con i camion portacontainer.
OPERATION LOGIC / 01—06
Logica operativa in sei fasi di IRUS-CTU
Un ciclo operativo completo strutturato attorno a una singola attività di sblocco.
- 01In posizione
- 02Rilevamento
- 03Localizzazione
- 04Esecuzione dello sblocco
- 05Conferma del risultato
- 06Uscita in sicurezza
INITIAL VALIDATION SCOPE
Ambito della validazione iniziale
La validazione iniziale si concentra sul rilevamento e sulla localizzazione dei twistlock, sull’esecuzione dello sblocco e sulla restituzione dell’esito. Lo smistamento dei twistlock, l’integrazione con il TOS e l’affidabilità in tutte le condizioni meteorologiche rientrano nelle successive attività di validazione ingegneristica.
LET’S ENGINEER WHAT’S NEXT.